

AI ドライブレコーダーと既存のテレマティクス プラットフォームを統合する
AI ドライブレコーダーと既存のテレマティクス プラットフォームを統合する
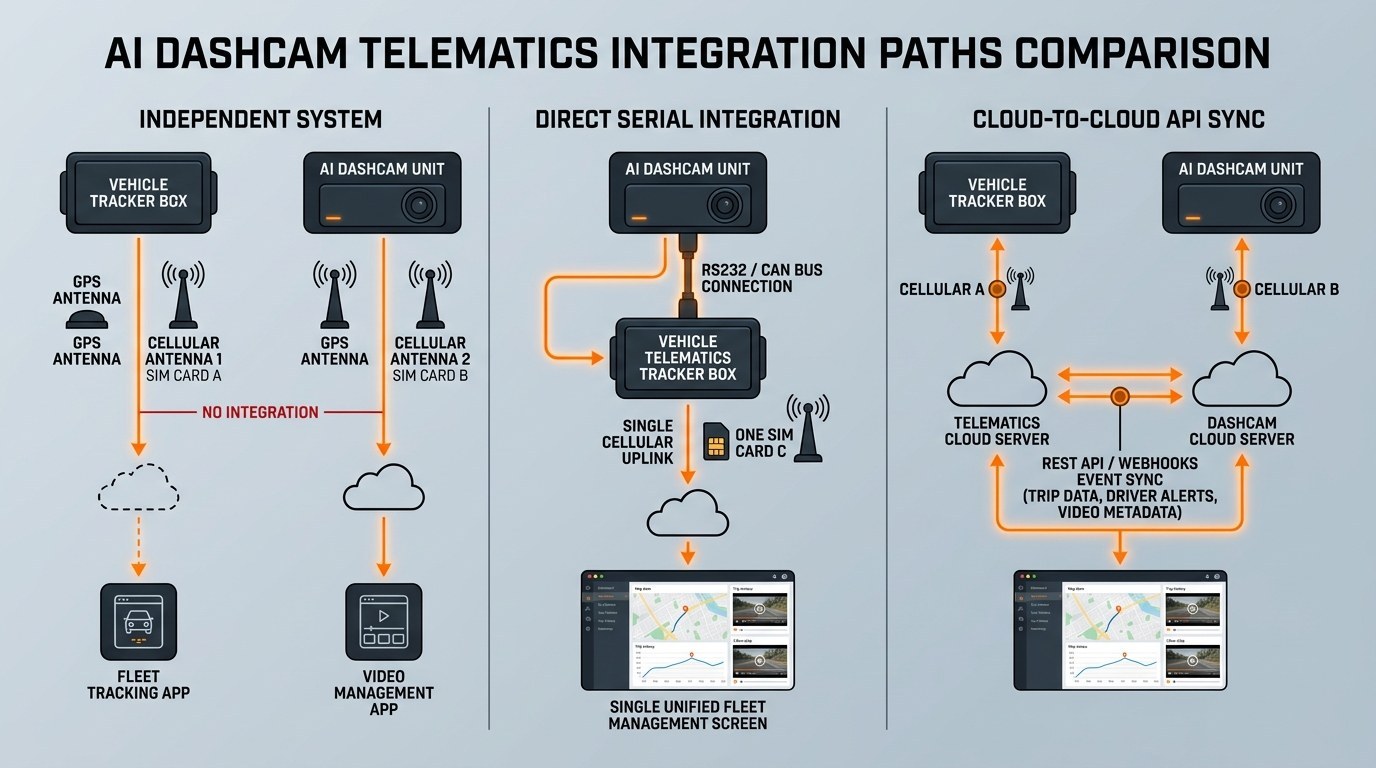
AI ドライバー監視と前方衝突ビジョンを追加するために、すでに実行しているフリート プラットフォームを取り壊す必要はありません。これを行う 4 つの方法、それぞれのエンジニアリングにかかる費用、およびハードウェアを注文する前に解決すべき質問を以下に示します。
短い答え
統合パスは 4 つあり、要件を満たす最も浅いものを選択する必要があります。 独自のクラウドを備えた独立したシステムとしてカメラを実行することは無料ですが、2 つのダッシュボードが提供されます。 Cloud/API 同期は一般的な中間点です。 RS232 を介した直接シリアル統合により、カメラが既存のプラットフォームのデータ フロー内に組み込まれ、ほとんどのテレマティクス サービス プロバイダーが実際に望んでいることになります。ネイティブ バンドル (すべてを 1 つのベンダーで行う) は、最も緊密な統合ですが、柔軟性は最も低くなります。 ハードウェアに関する重要な問題は、カメラにそもそもシリアル インターフェイスがあるかどうかです。多くの製品ファミリではシリアル インターフェイスはオプションであり、間違ったものを購入すると、その扉は永久に閉ざされてしまいます。
置き換えるのではなく統合する理由
このトピックに関するコンテンツのほとんどはプラットフォーム ベンダーによって書かれており、予測可能な結論に達します。最も適切な答えは、プラットフォーム ベンダーからすべてを購入することです。一部の車両フリートにとっては、それがまさに正しい答えです。これは 3 つの特定のグループにとっては不適切な答えですが、もしあなたがそのグループの 1 つに属しているのであれば、統合はエンジニアリングの価値があります。
- テレマティクス サービス プロバイダー。 あなたのプラットフォームはあなたの製品です。ダッシュボードを交換するという選択肢はなく、ダッシュボードを複製するベンダーのカメラ システムは顧客との関係を積極的に損ないます。
- プラットフォームがすでに運用に組み込まれているフリート。 派遣、コンプライアンスレポート、給与計算がすべて同じシステムから読み取られる場合、2 番目のプラットフォームを追加すると、いずれにしても統合作業が必要になります。 ただし、1 つのインターフェイスではなく 2 つのベンダー間で行われる場合は除きます。
- クライアント向けのソリューションを構築するインテグレーター。 アカウントを引き継ぐバンドルではなく、自分が制御するアーキテクチャに組み込まれるビジョン ハードウェアが必要です。
見過ごされている商業的な議論もあります。ビジョンとテレマティクスが 1 つのベンダーから提供されている場合、どちらかのベンダーについて再交渉することはできなくなります。統合により、レイヤーの分離が可能になります。これは、一方のコンポーネントの価格が変更され、もう一方のコンポーネントの価格が変更されない 3 年目に最も重要になります。
4 つの統合パス
浅いものから深いものへ順番に並んでいます。正しい選択は、実際の要件を満たす最も浅いパスです。統合が深いほど優れているわけではなく、作業と結合が増えるだけです。
パス 1 — 独立したシステム
最も浅いカメラは独自のクラウドを実行します。 2 つのシステム、2 つのダッシュボード、エンジニアリングは不要。
カメラは独自のプラットフォームにレポートします。テレマティクス プラットフォームは、これまでとまったく同じことを実行し続けます。インシデントを確認する必要がある場合、オペレーターは 2 つのシステムにサインインします。
いつ動作しますか
- 安全性とテレマティクスは、異なるレポートラインを持つ異なるチームによって管理されています
- ビデオレビューは専門的な機能であり、日常的な業務タスクではありません
- 統合作業に着手する前にカメラ システムを評価したい
休憩時間
- ディスパッチャーはライブインシデント中にビデオコンテキストを必要とします。プレッシャーがかかってもシステムを切り替えることはありません
- 2 つのデータセットは決して結合しないため、結合したレポートが必要です
- 顧客は 1 回のログインを期待しています
パス 2 — クラウド / API 同期
中両方のシステムは残りますが、イベントとメタデータは ZXTRM0ZX を介してシステム間で移動します。
カメラはイベントをクラウドにプッシュします。プラットフォームは、API 経由でそれらを取得または受信し、テレマティクス データと一緒に表示します。これは、ハードウェア インターフェイスや車両の再配線を必要としないため、実際には最も一般的な統合です。
いつ動作しますか
- 車両に触れずに既存のダッシュボードにイベントを表示したい
- 開発リソースがあるか、カメラ ベンダーが使用可能な ZXTRM0ZX ドキュメントを公開しています
- 数秒から数分の遅延は許容可能
休憩時間
- 接続が断続的です - イベントがキューに入れられるか、遅れて到着します
- ベンダーの API はシン、レート制限、または文書化されていません
- プラットフォームが必要なのは、 コマンド カメラから受信するだけでなく、
- データ所在地ルールにより、イベントがリージョンから離れることを防止します
パス 3 — 直接シリアル統合
TSP が通常必要とするものカメラとゲートウェイまたはプラットフォーム ハードウェア間の物理シリアル リンク。
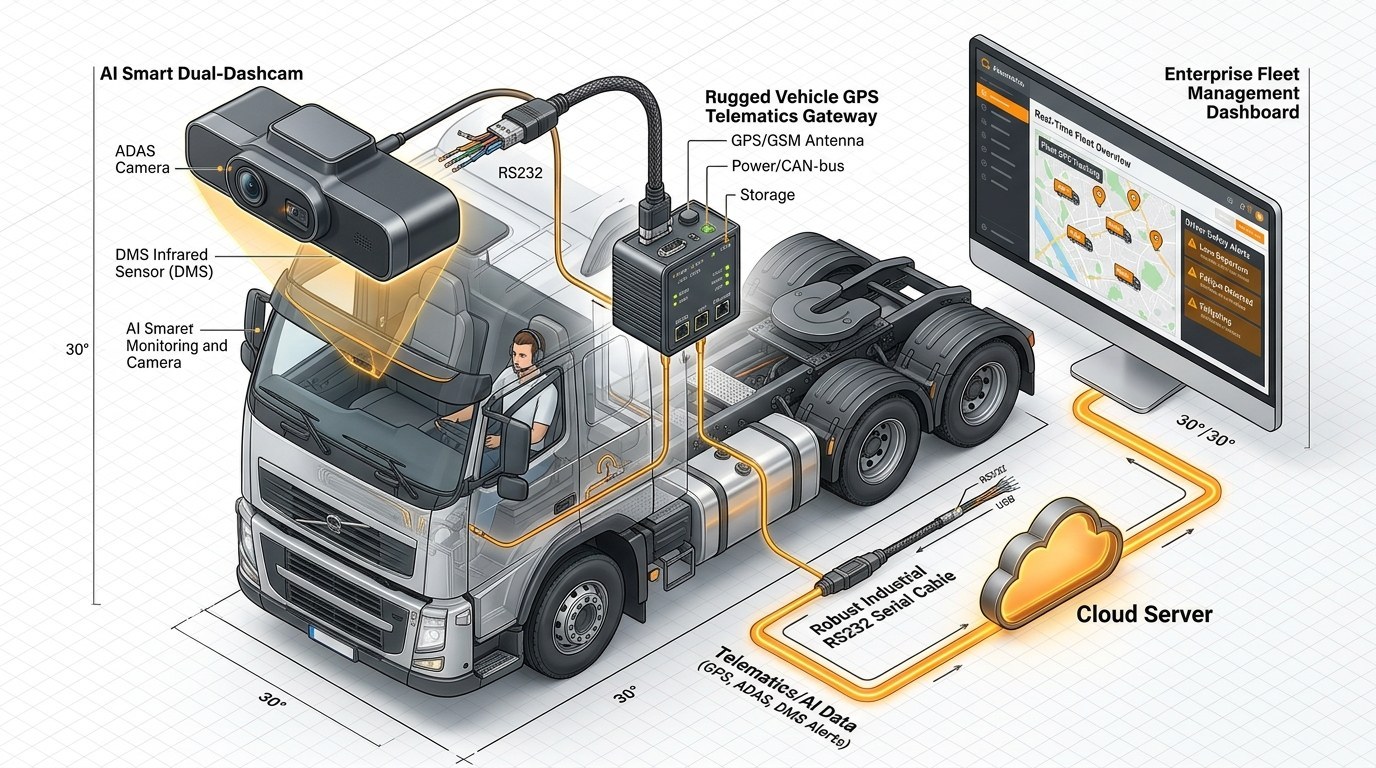
カメラは、シリアル インターフェイス (通常は RS232) 経由でテレマティクス ゲートウェイ、ブラック ボックス、または MDVR に接続し、データを直接交換します。イベントはプラットフォームで同期されるのではなく、プラットフォームで生成されるため、プラットフォームに到着します。これは、ビジョンを建築の傍らではなく、建築の中に真に置く道です。
いつ動作しますか
- あなたは、所有するプラットフォームにビジョンを追加する TSP です
- 低接続環境で低遅延のイベント配信が必要な場合
- 既存の GPS、ディスパッチおよびレポートのインフラストラクチャを変更せずに保持したい場合
- 既存のバッジまたはシフト システムと統合されたドライバー ID が必要です
休憩時間
- 注文したカメラのバージョンにはシリアル ポートがありません。 これは購入時にハードウェアが決定するものであり、後から修正することはできません
- あなたの側では誰もピン配置図を読んだり、シリアル プロトコルを操作したりすることはできません
- ベンダーはプロトコルのドキュメントをリリースしません
- ケーブル配線や給電を計画していなかった
パス 4 — ネイティブ/バンドル プラットフォーム
最も深く、柔軟性が最も低いあるベンダーは、テレマティクスとビジョンの両方を単一の統合製品として提供しています。
統合はベンダーの問題であるため、エンジニアリング作業は本当に最小限です。それは本当にメリットであり、お金を払う価値があります。トレードオフはカップリングです。プラットフォームのロードマップを事実上アウトソーシングしており、後で移行するということは、両方のレイヤーを一度に置き換えることを意味します。
いつ動作しますか
- 開発リソースがなく、構築するつもりもない
- 1 つの契約、1 つのサポートライン、1 つの責任あるベンダーが必要です
- ビデオとテレマティクスは 1 つの所有者を持つ 1 つの結合プログラムです
休憩時間
- ベンダーが提供していない機能が必要です - サードパーティを追加することはできません
- 1 つのレイヤーを独立して再ネゴシエートしたい場合
- あなた自身が TSP です。その場合、この道はあなたのビジネス モデルと矛盾します。
インターフェースの説明
パス 2 または 3 を選択している場合、これらはどちらかを選択することになるコネクタと規格です。これらは交換可能ではなく、通常は車両がすでに露出しているものによって選択されます。
| インターフェース | それは何ですか | 通常、次の目的で使用されます。 | 実用限界 |
|---|---|---|---|
| RS232 | ポイントツーポイントシリアル。ポートごとに 1 つのデバイス。 | ゲートウェイおよび周辺リンク: テレマティクス ボックス、GPS ユニット、RFID バッジ リーダー、センサー | ケーブル長が短く、ポートごとにデバイスが 1 つであるため、デュアルポートのバリエーションが存在します。 |
| RS485 | 差動シリアル、マルチドロップ。 1 つのバス上に多数のデバイス。 | デバイスがデイジーチェーン接続される車載センサー ネットワーク | 正しい終端が必要です。単一ペリフェラル リンクでは RS232 よりも一般的ではありません |
| CANバス / J1939 | 車両独自のネットワーク。エンジンと車体のデータを保持します。 | 車両データの読み取り: 速度、RPM、燃料、ブレーキステータス、故障コード | 車両がバスと正しいプロトコル バリアントを公開する必要があります。トラックでは通常、9 ピン コネクタ |
| IOトリガー入力 | シンプルなデジタルオン/オフ信号。 | 方向指示器、リバースギア、ブレーキ、ドア - 記録とイベントのトリガーに使用されます | 信号のみでデータはありません。車両が何をしていたかではなく、状態が変化したことがわかります |
| CVBS出力 | アナログコンポジットビデオ出力。 | ドライバー向けの運転室内モニターへのライブフィード | 録画チャンネルではなく、データ統合用でもありません |
| クラウド/レスト API | HTTP 経由のイベントとメタデータ。 | プラットフォーム間の同期、ダッシュボード、サードパーティのレポート | 接続性とベンダーの ZXTRM0ZX ドキュメントの充実度に完全に依存します。 |
シリアル統合と CAN バスは相互に代替できるものではなく、異なる役割を果たします。 RS232 はカメラをゲートウェイにリンクします。 CAN バスは車両自体を読み取ります。 「左側のインジケーターが点灯するたびにフラグを立てる」という要件がある場合、それは IO トリガーまたは ZXTRM1ZX 信号です。要件が「ドライバー ID とアラームのタイムスタンプをカメラからプラットフォームに送信する」である場合、それはシリアルです。これらを 1 つの決定として扱うチームは、通常、仕事の半分を行うハードウェアを購入することになります。
どのようなデータがどの方向に流れるのか
「双方向」はベンダーが使用する言葉であり、双方向はまったく異なる内容を運ぶため、開梱する価値があります。
| 方向 | 一般的なペイロード | なぜそれが重要なのか |
|---|---|---|
| カメラ→プラットフォーム | アラームのタイムスタンプ、イベントの種類、ドライバー ID、ビデオ トリガー フラグ、GPS の位置、イベント時の速度 | これにより、安全イベントが別のシステムではなく既存のレポート内に表示されるようになります。 |
| プラットフォーム→カメラ | ドライバーの ID とシフト ステータス、構成としきい値の更新、トリガー コマンド、時間同期 | これは、ほとんどの統合が忘れている方向です。これにより、プラットフォームがカメラを監視するだけでなく制御できるようになります。 |
インバウンド方向では、統合が重要な役割を果たします。プラットフォームがドライバーの ID をカメラにプッシュできる場合は、すでに設置されているドライバー バッジ ネットワークを再利用できます。カメラは、2 番目の識別システムなしで誰が運転しているかを認識し、シフト時間の違反がアラームをトリガーする可能性があります。それは意味のある運用能力であり、データの美しさではありません。
IO トリガー: 統合の半分は十分に活用されていません
シリアル インターフェイスが注目を集めていますが、ディスクリート IO トリガー入力は、既存の車両信号を記録コンテキストに変えるため、商用車ではよりすぐに役立つことがよくあります。
共通するのは以下の3つです 左折、右折、後進ギア。それぞれの機能により、システムは他の方法では実行できなかったことを行うことができます。
- 方向指示器 — 車線変更の紛争の瞬間にインジケーターが実際にアクティブだったかどうかを確認します。これは、横暴な議論を完全に解決する数少ない証拠の 1 つです。
- リバースギア — 操縦中に録画をトリガーまたは優先します。低速での車両基地の損傷の大部分が発生する場所であり、ドライバーが最も頻繁にライブビューを必要とする場所です。
2 つのデザイン ノート。まず、 これらはデータではなく入力です — 状態の変化が発生しましたが、それを特定のインシデントに関連付けることは、やはり正確な時刻同期に依存します。第二に、 トリガー入力は通常、上位層のハードウェア機能です: 多くの製品ファミリーでは、エントリ バリアントには何もありません。トリガーによる録画が要件の一部である場合、購入するバリアントが制限されます。
電源、配線、見積改訂の問題
これは、技術的ではなく商業的に失敗することが最も多い統合の部分であり、インストール段階ではなく仕様段階で取り上げる価値があります。
外部デバイスには電力が必要です
周辺機器 (外部カメラ、センサー、ドライバー警告アクチュエーター) は、メインユニットからの供給ではなく、独自の電源を必要とすることがよくあります。一部のハードウェアは、ユニット自体に 12V レールと 5V レールを備えた補助出力を直接提供することでこの問題を解決しており、別個のコンバータを使用せずにカメラ、センサー、ドライバー警告デバイスを実行します。これが存在すると、インストールが大幅に簡素化されます。そうでない場合は、融合、変換、ハーネスの作業を追加することになります。
設置の価格を見積もる前に、補助電源のアーキテクチャを書面で確認してください。 ユニットが独自の周辺機器に電力を供給することを想定した設置見積もりが、実際には各周辺機器に融着フィードが必要であるにもかかわらず、フリート プロジェクトが発注から完了までの間に予算を超過する最も一般的な理由がこれです。
ケーブルの敷設には実費がかかります
シリアルとトリガーの配線は、カメラの位置からゲートウェイの位置まで物理的に到達する必要があります。バンに乗って、それは些細なことです。剛性の高いトラックやバスでは、隔壁や関節ポイントを通過する経路を使用するため、技術者は一日中会話をする必要があります。ハーネスを注文する前にルートを計画してください。
時刻同期はオプションではありません
この記事のすべての統合は、カメラとプラットフォーム間のタイムスタンプの調整に依存します。安全イベントをタコグラフ記録またはディスパッチエントリに関連付けることは、時計が一致している場合にのみ可能です。時刻同期がどのように行われるかを確認し、インシデント後ではなく、パイロット後に確認してください。
統合準備チェックリスト
統合パス用のハードウェアを注文する前に、これらに対する回答を書面で入手してください。ベンダーが答えられない場合は、それがあなたの答えです。
- どのバリアントにシリアル インターフェイスがあり、ポートはいくつありますか? これを最初に設定します。これは購入時に決定され、後で追加することはできません。
- シリアル リンクではどのプロトコルが実行されますか? ドキュメントはリリースされていますか? プロトコル文書を要求するのではなく、プロトコル文書を要求してください。文書化されていないプロトコルにより、2 週間の統合が 2 か月の統合に変わってしまいます。
- ピン配置は公開されていますか? ピン割り当てを含む適切な取り付けおよび配線マニュアルは、技術者が配線するものとサポート チケット チェーンの違いです。
- カメラは何を、どのような頻度で送信しますか? アラーム イベントのみですか、それとも継続的なテレメトリですか?これにより、統合設計と携帯電話データのコストの両方が増加します。参照 フリート MDVR は 4G データをどのくらい使用しますか? フリートタイプごとのセルラーデータ予算の実際の例については、
- プラットフォームはカメラに書き込むことができますか? 構成、しきい値、ドライバー ID、時間同期。マーケティングにもかかわらず、すべての「統合」が双方向であるわけではないため、明確に質問してください。
- ドライバーはどのように特定されるのでしょうか? バッジ、RFID、PIN、またはプラットフォームでプッシュされる ID は、すでに実行されているものを再利用できますか?
- ユニットではどのような補助電源が利用できますか? 12V、5V、両方、またはなし。
- リンクに障害が発生した場合、データはどうなりますか? ローカルバッファリングとリプレイ、あるいはサイレントロス?
- ZXTRM0ZX はありますか? それは文書化されていますか? シリアル ルートを使用する場合でも、API はレポートに役立ちます。
- ベンチテスト用のプロトコル文書を備えたサンプルユニットを提供してもらえますか? 自社の統合ストーリーに自信を持っているベンダーは、「イエス」と答えるでしょう。トラックでテストする前にベンチでテストしてください。
ハードウェアのバリエーションがすべてを決定する理由
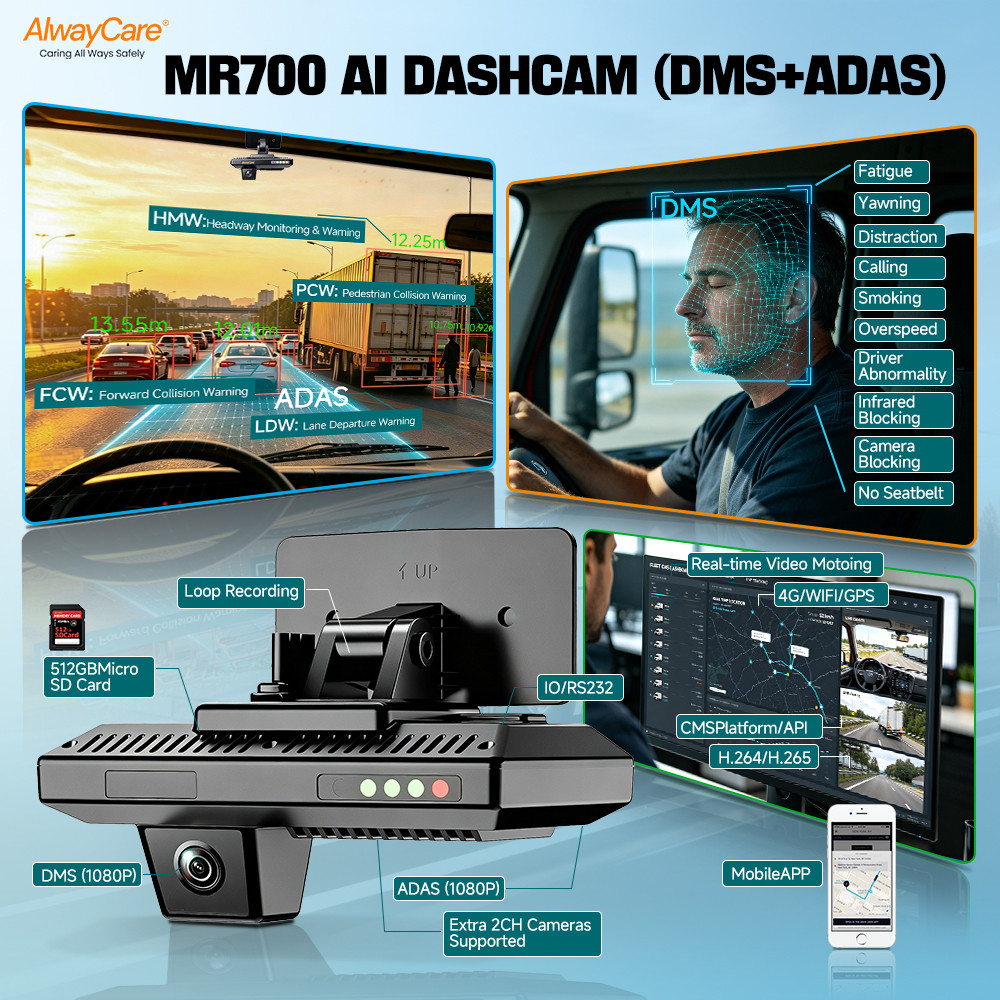
バリアントの問題を具体的にするために、単一の製品ファミリー内でそれがどのように機能するかを次に示します。これは、 MR700 AIドライブレコーダーシリーズは当社が製造しているため、仕様を事実として扱い、解説を当社の見解として扱います。
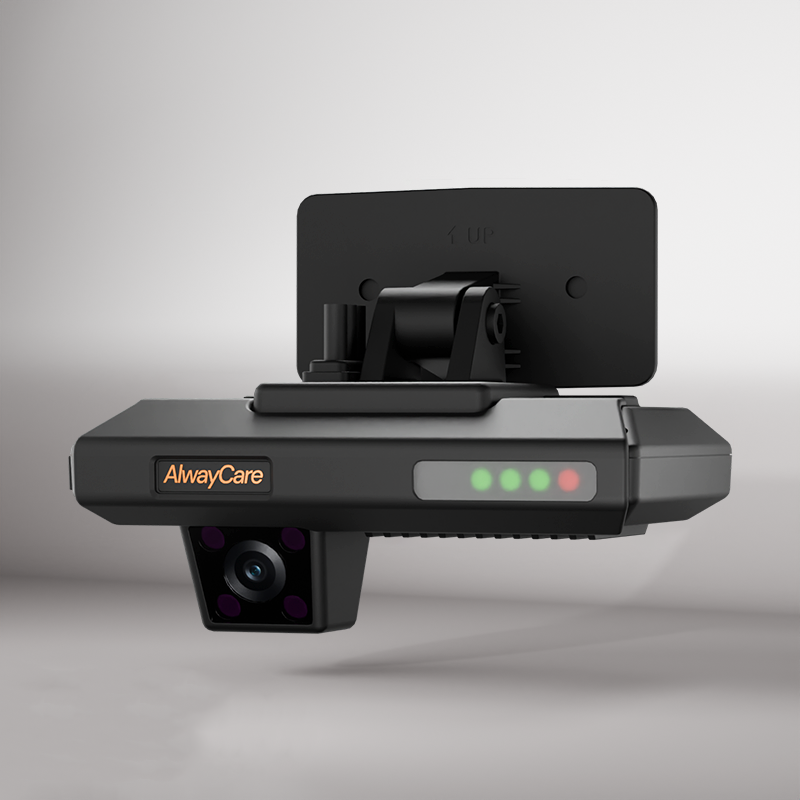
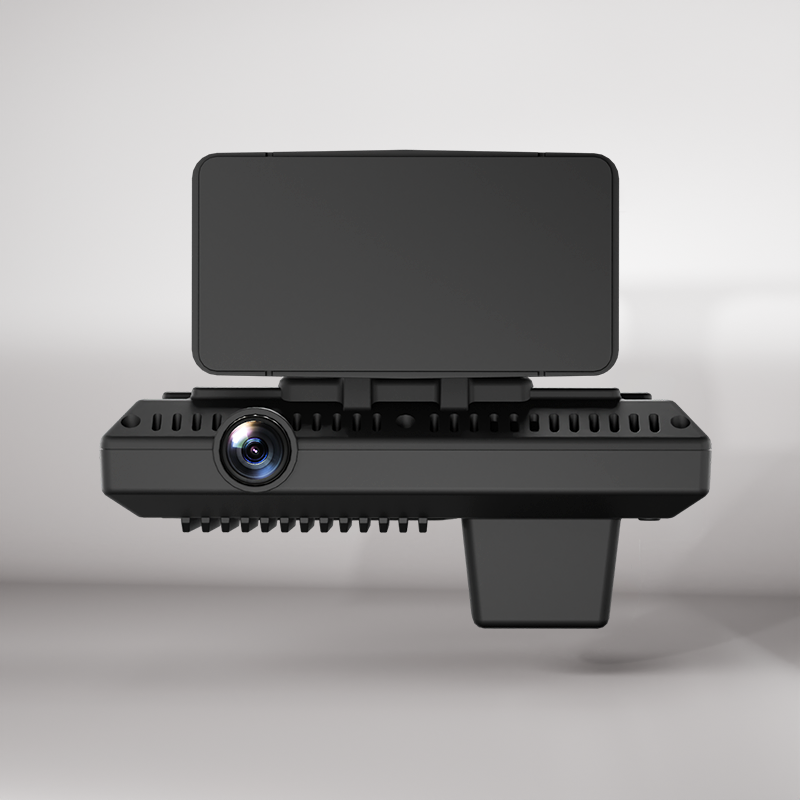
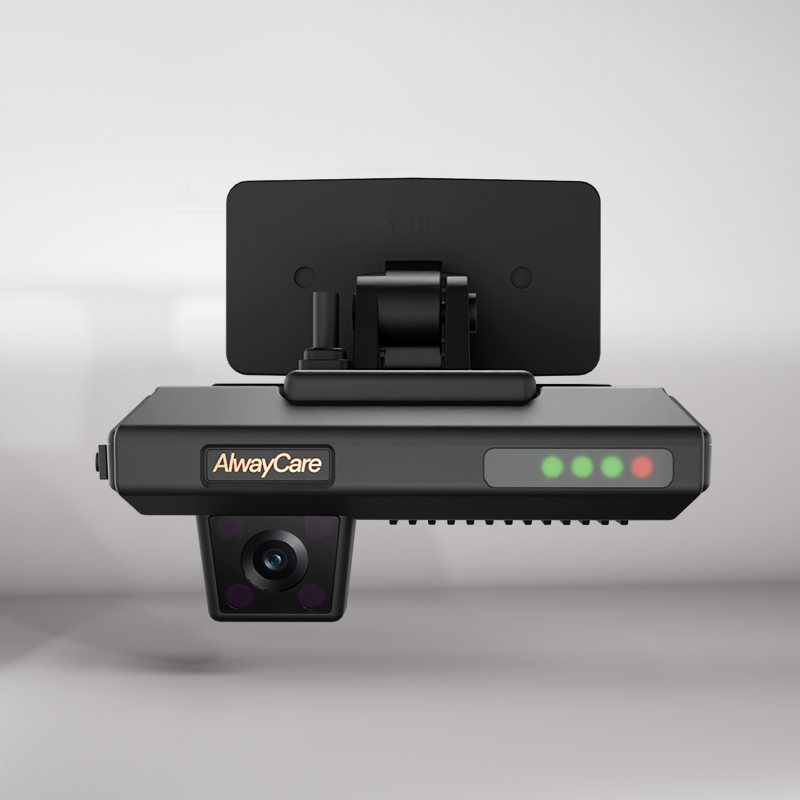
| 特徴 | MR700-SV | MR700-PV | MR700-V3 | MR700-V4 |
|---|---|---|---|---|
| 録音チャンネル | 2(ロード+キャビン) | 2(ロード+キャビン) | 3 (+1 外部) | 4 (+2 外部) |
| RS232シリアルポート | なし | 2 | 2 | 2 |
| IOトリガー入力 | なし | なし | 3 (L/R回転、リバース) | 3 (L/R回転、リバース) |
| 補助電源出力 | なし | なし | 12V + 5V | 12V + 5V |
| CVBSモニター出力 | なし | なし | 1 チャンネル | なし |
| IO信号出力 | 1 | 1 | 1 | 1 |
| に位置付けられています | 小型商用車、タクシー、配車サービス、社用車 | テレマティクス インテグレーター、TSP、デュアル MDVR セットアップ | キャブ内モニターが必要な宅配ボックスのトラックとシャトル | 重量物輸送、危険物タンカー、鉱山 |
この表から 3 つのことがわかります。これらはこの製品を超えて一般化されます。
- 統合バリアントは最も安価なものではありません。 MR700-SV にはシリアル インターフェイスがまったくありません。統合されることのない軽量フリートには適切なユニットですが、TSP には不適切なユニットです。統合がロードマップにある場合、コストを節約するために基本バリアントを購入すると、機能全体のコストがかかります。
- 2 つのシリアル ポートは意図的な設計上の選択であり、パディングではありません。 ポイントツーポイント シリアルとは、ポートごとに 1 つのデバイスを意味します。 2 つのポートにより、既存の GPS やテレマティクス ボックスなどを接続できます。 そして マルチプレクサのないセンサーまたはバッジ ネットワーク。
- 統合深度とチャネル数は別の軸です。 PV には完全な RS232 が統合されていますが、チャネルは 2 つだけです。 V4 には 4 つのチャネル、RS232、IO トリガーがあります。高度な統合とマルチカメラの対応の両方が必要な場合、選択肢が大幅に狭まります。また、注文後よりも注文前に検討した方がはるかに安価です。
範囲全体で共有: H.264/H.265 録画、GPS/BDS/GLONASS 測位、地域モジュール オプション付きの 4G LTE Cat 4、2.4 GHz Wi-Fi、最大 512 GB の Micro SD ストレージ、6 軸 G センサー、 FCW/LDW/HMW/PCW 警告、SOS アラーム、および 12/24V の定格 -20°C ~ +70°C の金属合金ケーシング。 OEM および ODM プログラムの場合、API、プロトコル ドキュメント、およびクラウド CMS ホワイトラベルがサービスの一部です。これは、製品を展開するのではなく構築する場合に重要です。
統合に関する 5 つの間違い
1。要件を定義する前にバリアントを購入する
ソフトウェアで修正できない唯一のミスであるため、最も高価なミスです。まず統合パスとインターフェイスの要件を定義してから、それらを満たすハードウェアを見つけます。
2。 「統合」を一つのものとして扱う
「テレマティクス プラットフォームとの統合」とは、CSV エクスポートから文書化された双方向シリアル プロトコルまで、あらゆるものを意味します。どれを聞いて、資料を要求してください。
3。上り方向を忘れる
多くのチームは、イベントがカメラからどのように映るのかだけを計画します。プラットフォームがドライバーの ID と構成をプッシュできない場合は、制御のない監視が行われ、必要のない 2 番目の識別システムを構築することになります。
4。インストールを過小評価する
ケーブルの配線、周辺機器の融着接続、およびハーネスの変更は、付属品ではなく作業です。注文後ではなく、注文前に価格を設定します。
5。ベンチテストをスキップする
ある車両のパイロットは、警報が役立つかどうかを教えてくれます。プロトコル文書を使用したベンチ テストにより、統合が機能するかどうかがわかります。最初にベンチ テストを実行します。フリート全体のロールバックを防ぐには、一日の努力が必要です。
よくある質問
既存の車両テレマティクス プラットフォームを交換せずに、AI カメラを追加できますか?
はい。これには 3 つの方法があります。カメラを独自のクラウドを備えた独立したシステムとして実行し、2 つのダッシュボードを受け入れます。 API を介して 2 つのクラウド間のイベントを同期します。または、RS232 などのシリアル インターフェイス経由でカメラをゲートウェイまたはプラットフォーム ハードウェアに直接接続します。 3 番目は最も緊密な統合を実現し、イベントはプラットフォームにコピーされるのではなくプラットフォーム内に到着するため、ほとんどのテレマティクス サービス プロバイダーが望んでいます。 1 つの厳しい要件は、購入するカメラ ハードウェアが実際にシリアル インターフェイスを備えていることです。多くの製品ファミリではシリアル インターフェイスはオプションであり、後から追加することはできません。
RS232 は車両テレマティクスで何に使用されますか?
RS232 はポイントツーポイントのシリアル規格であり、車両テレマティクスでは、デバイスを周辺機器 (テレマティクス ゲートウェイまたはブラック ボックス、既存の GPS ユニット、または RFID ドライバー バッジ リーダー) にリンクするために最も一般的に使用されます。主な実際的な制約は、ポートごとに 1 つのデバイスであることです。そのため、統合を目的としたユニットには通常 2 つのポートが用意されており、マルチプレクサなしでゲートウェイとセンサー ネットワークの両方を接続できます。 RS232 は CAN バスと同じではありません。RS232 は機器を相互に接続しますが、CAN バスは車両自体のネットワークを読み取ります。
RS232、RS485、CAN バスの違いは何ですか?
RS232 は、ポートごとに 1 つのデバイスを使用する短期間のポイントツーポイント シリアルであり、カメラをゲートウェイまたは単一の周辺機器に接続するための通常の選択肢です。 RS485 は差動およびマルチドロップであるため、複数のデバイスが長距離にわたって 1 つのバスを共有し、車載センサー チェーンに適しています。 CAN バスは車両独自のネットワークであり、速度、RPM、ブレーキ ステータス、障害コードなどのエンジンと車体のデータを伝送します。これを読み取るには、車両がバスと正しいプロトコル バリアントを公開する必要があります。実際には、フリート統合では、車両データ用の CAN、ゲートウェイ リンク用の RS232、および単純な状態信号用の IO トリガーの 3 つすべてを使用できます。
外部カメラには独自の電源が必要ですか?
多くの場合、そのため、一部のユニットは補助電源出力 (通常は 12V および 5V レール) を提供し、別個のコンバーターを使用せずに外部カメラ、センサー、ドライバー警告デバイスを実行できます。これらの出力が存在する場合、インストールはより簡単になり、見積もりはより予測可能になります。そうでない場合は、追加の融合、変換、利用作業が必要になります。設置の価格を決める前に、補助電源のアーキテクチャを書面で確認してください。これが、フリート ハードウェア プロジェクトが発注から完了までに当初の予算を超過する最も一般的な理由であるためです。
フリートカメラで使用される IO トリガー入力とは何ですか?
IO トリガー入力は車両からの単純なオン/オフ電気信号を受け取り、それを使用して記録をトリガーしたり、イベントにフラグを立てたりします。商用車で最も一般的な 3 つは、左方向指示器、右方向指示器、後退ギアです。ウインカー入力は、インジケーターがアクティブかどうかを確認することで、車線変更や横スワイプの紛争を解決するのに役立ちます。リバースギア入力は操縦中の記録を優先します。これらはデータではなく状態のみを保持し、インシデントと関連付けられる場合に役立つように正確な時刻同期に依存します。トリガー入力は上位層のハードウェア機能であることが多いため、トリガー録音が要件の場合、購入するバリアントが制限されることに注意してください。
統合用に購入する前にカメラベンダーに何を尋ねるべきですか?
9 つのことについては、書面による回答が得られるはずです。どのバリアントにシリアル ポートがあり、その数が表示されます。リンク上でどのプロトコルが実行されるか、およびドキュメントがリリースされているかどうか。ピン配列が配線マニュアルに掲載されているかどうか。カメラが送信する内容とその頻度。プラットフォームがカメラに書き戻すことができるかどうか (構成、しきい値、ドライバー ID、時間同期)。ドライバーを識別する方法と、既存のバッジ システムを再利用するかどうか。ユニットが提供する補助電源。リンクが失敗した場合にデータはどうなりますか。そして、ベンチテスト用のプロトコル文書を備えたサンプルユニットを提供するかどうか。自社の統合ストーリーに自信を持っているベンダーは、最後のプロジェクトにはイエスと答えるでしょう。
統合は、1 つのベンダーからテレマティクスやカメラを購入するよりも優れていますか?
それは、プラットフォームが戦略的資産であるかユーティリティであるかによって異なります。テレマティクス サービス プロバイダー、またはディスパッチ、コンプライアンス、給与計算がすべて 1 つのプラットフォームで実行されているフリートの場合、統合により投資が維持され、2 つのレイヤーが個別に再交渉可能になります。開発リソースがなく、開発するつもりもない場合は、単一のバンドル ベンダーを使用するのが真の意味で労力の少ない解決策であり、統合はあなたの問題ではなくベンダーの問題です。バンドルとのトレードオフはカップリングです。プラットフォームのロードマップを事実上アウトソーシングしており、後で方向を変更することは、両方のレイヤーを一度に置き換えることを意味します。
統合に伴って必要なチャネルの数を検討しますか? これは別個の決定であり、統合の深さとチャネル数は常に一緒にスケールされるわけではないため、バリアントの選択が制約されます。私たちのガイド 2CH、3CH、4CH フリート ダッシュ カム構成 チャンネル数が 4 を超える場合は、 MDVR とドライブレコーダーの比較 アーキテクチャが変更される箇所について説明します。統合している機能を区別するには、 DMS vs ADAS vs AIドライブレコーダー どの検出が何を行うかを設定します。